

每经记者|郑欣蔚 每经编辑|杜宇
在资本热度与产业化进度存在落差的当下,具身智能行业正在经历一轮理性回归。
11月4日,在北京首钢园举行的“机器人产业链共创论坛及因时新品体验会”上,北京航空航天大学具身智能研究院院长魏洪兴在现场直言,过去两年具身智能行业“发展过快,积累了不少泡沫”。
面对行业泡沫的讨论,产业界也有着另一重解读。凌云光技术股份有限公司高级副总裁杨艺表示,具身智能是面向未来的赛道,能够赋能传统自动化产业、驱动智能化升级,同时带动人工智能、数字孪生、元宇宙等相关领域协同发展。“即便存在泡沫,这也是最美丽的泡沫,向这个方向多投入资本是合理的。”
在资本情绪分化的背后,一条产业路径也愈发明确:灵巧手被视为人形机器人走向真实世界的关键支点,而它要实现规模化落地,仍需要跨过投资回报率(ROI)、产业链统一标准两道现实关卡。
在演讲中直指行业泡沫的同时,魏洪兴强调,当下是发展机器人“最好的时代”,“尤其是人工智能和机器人深度融合,开启了人形机器人的时代”。他提到,能操控机器人执行任务的大模型问世带来行业冲击,未来大模型公司也可能下场布局,将具身智能作为发展子集。
“大语言模型的发展确实有望带来机器人大脑层面的突破。如果新一代ChatGPT展现更强性能,或将对专攻具身大脑赛道企业的估值造成影响。倘若这成为确定趋势,那么行业可能更多还是需要围绕大模型、人工智能构建成熟本体。”魏洪兴说道。
在魏洪兴看来,机器人本体还远未成熟。“现在还没有一款产品真正做到既能走、能跑、能跳,同时完成实操作业,多数产品操作能力有限。” 他强调,行业现阶段最重要的任务,是研发真正兼顾跑跳运动能力与实操能力、能量产、稳定可靠、能够解决现实问题的产品。
北京邮电大学长聘副教授、博士生导师李海源围绕具身智能背景下的灵巧操作展开分享。他表示,手被称作人的“第二大脑”,在神经感知与作业功能中占据极高权重;人类大多数工具围绕人手设计,灵巧手因此成为机器人改造现实世界、进入柔性作业场景的必备条件,灵巧化已经从行业热点演进为明确的产业趋势,国内外整机厂商、场景方、核心零部件企业都在加速布局。
本次论坛揭牌的具身智能机器人仿人灵巧操作联合实验室,由北京邮电大学联合因时科技共建,也是北邮首个以具身智能为主要方向的联合实验室。实验室以灵巧手为核心,目标攻克“手、眼、脑”三层维度下灵巧操作的关键核心技术。
在技术的应用场景上,李海源给出三个方向:工业场景聚焦安装紧固、插拔、随机检测等工序,打造“智能制造工匠”,甚至探索为机器人设立劳动技能证书与对应岗位等级;空间整理场景面向软布料、易碎品、家庭收纳;医疗场景则探索用灵巧手直接操控现有手术工具。
李海源在接受每经记者采访时进一步解读,工业场景最有希望率先实现规模化落地突破。他认为,目前工业需求非常明确,且原有机器人“可能做不了”,灵巧手只需将原有机器人能做的往前推进“1.1版本”即可形成增量;其他领域则可能要跨到“1.5版本”才能成立。他同时强调,规模化落地绕不开ROI的约束。“如果现在不算ROI、不算成本,很多场景可能都能卖下去,但一算ROI,很多场景就会遇到现实阻碍。”
值得一提的是,因时科技首席营销官房海南在今年4月接受每经记者采访时表示,降价将是灵巧手行业长期的必然趋势。公司灵巧手单价已经从2023年的5万元降至2024年的2.5万元,预计2026年进一步降至2万元。
因时科技创始人、CEO蔡颖鹏在本次活动演讲中表示,在工业制造领域,灵巧手可以适配高精度、大负载、高稳定性的作业环境,胜任精细操作与重物搬运任务,帮助企业提升生产效率与自动化水平。今年以来,公司已经收获大量来自锂电制造、3C制造等工业赛道的订单。
“具身智能产业当前正处于从萌芽期迈向发展期的阶段。”蔡颖鹏将产业下一轮跃升的支点,锚定在走进真实物理世界的灵巧手上。灵巧手是人形机器人走向真实世界的“最后一块拼图”。他认为,尽管灵巧手目前有连杆、直驱、绳驱多种优势与落地场景各异的技术方案,但未来灵巧手终局形态应该是个能够集各种优势于一身、适应所有场景的“手”,“这是我们追求的终极目标”。
但他也坦承,不同场景对灵巧手、机器人的使用需求相当多样化,当下行业技术水平与用户痛点之间仍存在差距,“我们也在努力缩小差距,让灵巧手真正能够在产业里应用起来”。
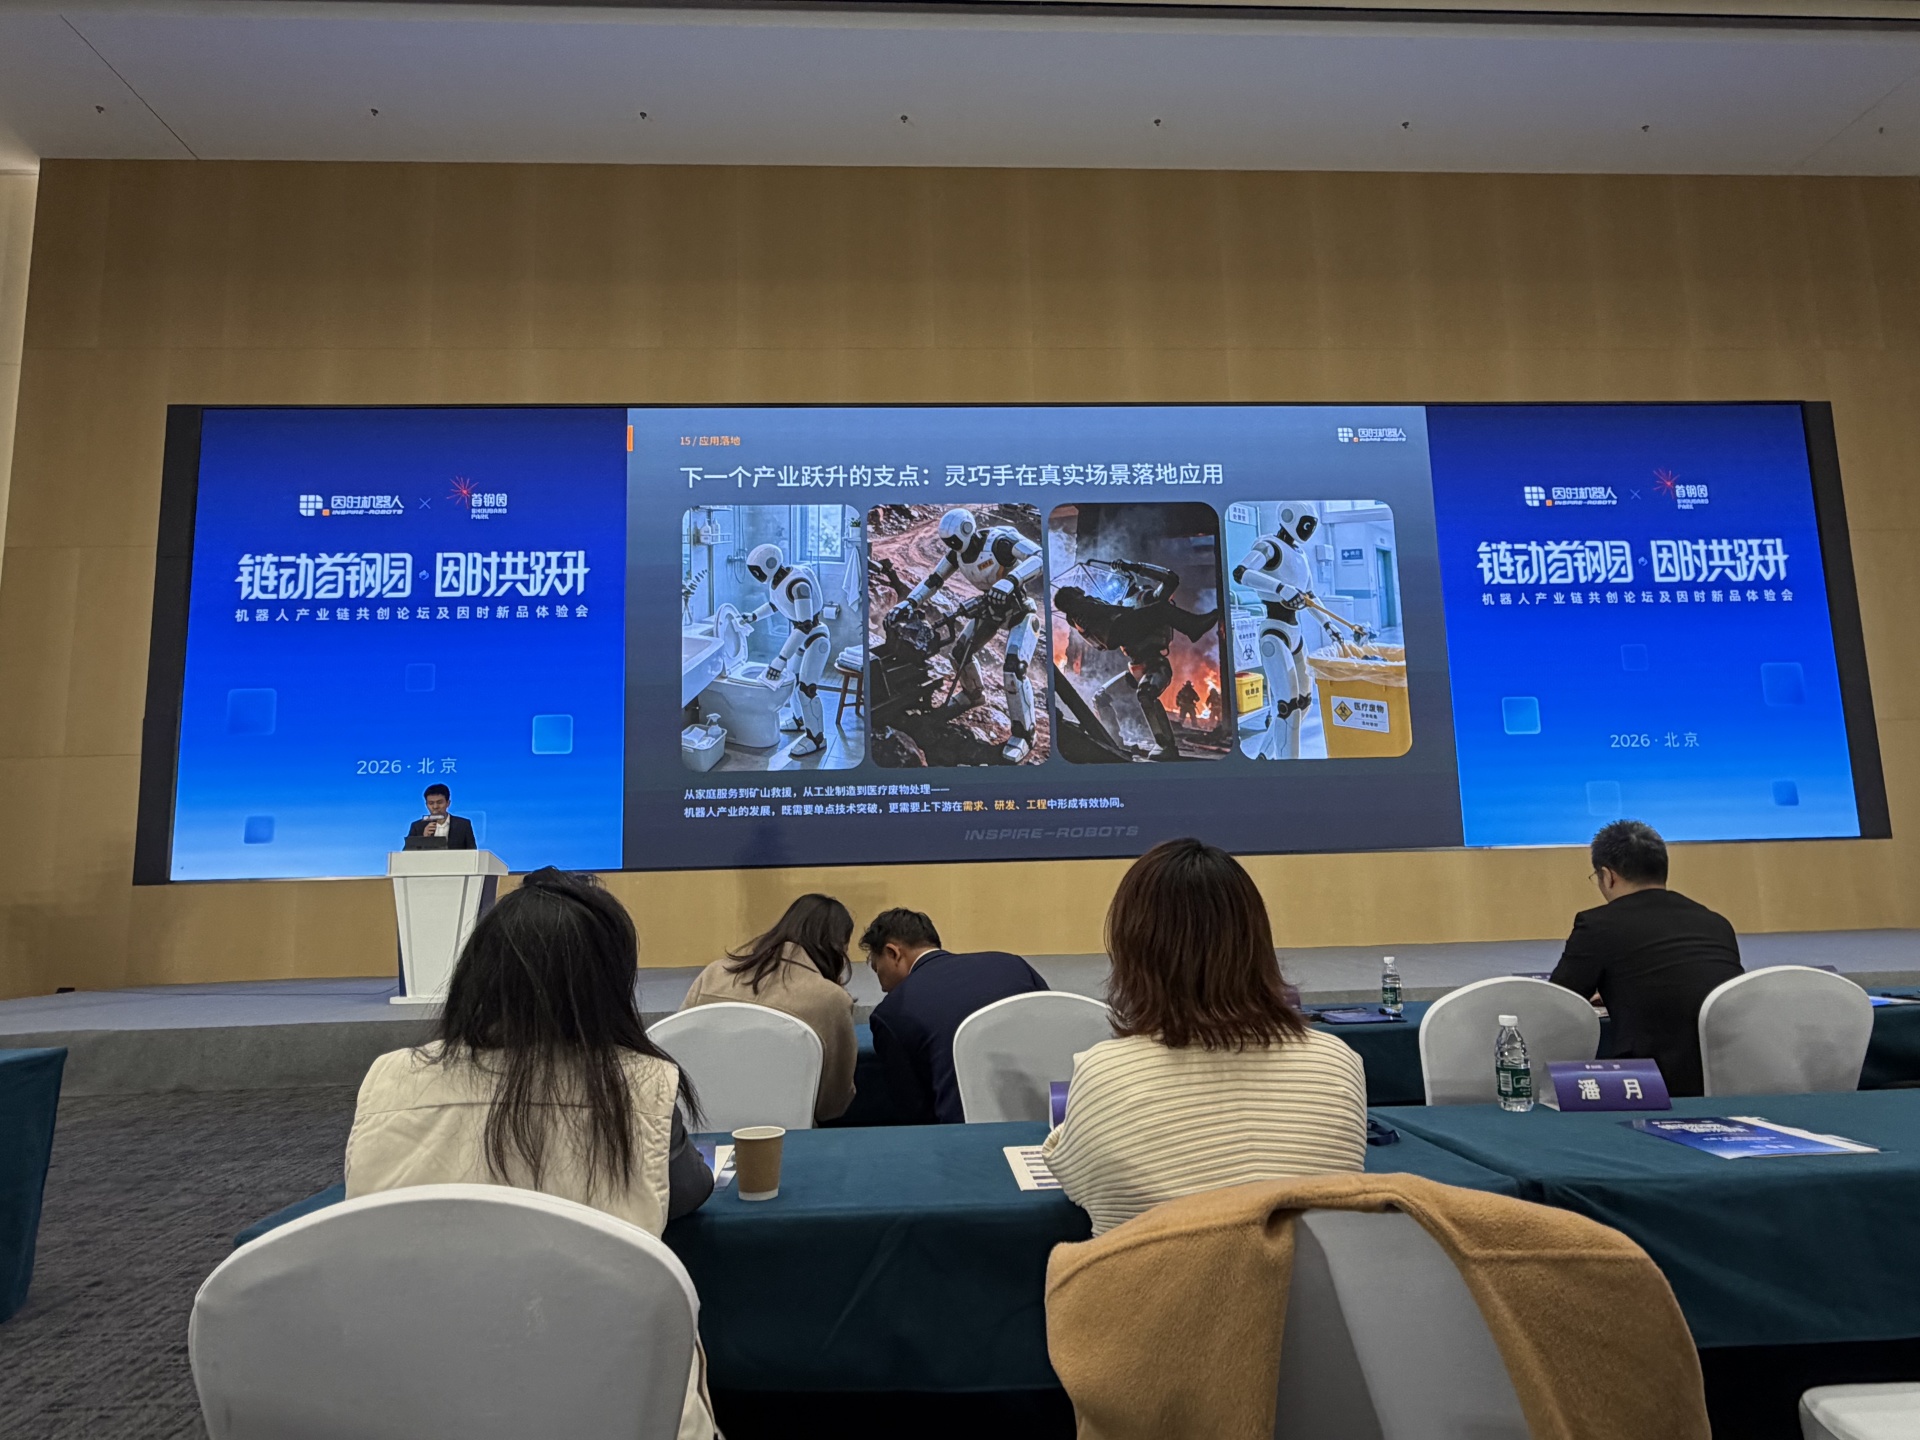 因时科技创始人、CEO蔡颖鹏在论坛致辞 (图片来源:每经记者 郑欣蔚 摄)
蔡颖鹏强调,机器人走进真实世界,并非单家企业就能够独立完成。家庭、矿山、救援等复杂场景,都需要材料、零部件、整机、算法、模型、应用等产业链各方深度参与、协同共建。在题为 “链通产学研—机器人产业的商业化落地与前沿技术协同之路”的圆桌论坛上,如何协调上下游、减少产业链错配,成为现场重点讨论话题。
“标准”成为破解产业协同痛点的关键词。
房海南介绍,由公司牵头起草的国家标准《仿生多指灵巧手通用技术规范》于本月正式公开征求意见,预计将于明年发布。
作为因时科技的合作伙伴,北京人形机器人创新中心的“天工”机器人搭载使用的正是因时灵巧手产品。北京人形机器人创新中心总经理熊友军在圆桌对话中,对上游企业牵头制定国家级行业规范表示认可:“标准统一之后,接口、定义实现一致,做到拿来即用、所见即所得,不用逐个项目单独去谈。”
熊友军认为,统一的行业标准对上下游高效合作至关重要。这一观点也得到马扬的认同:“具身智能行业发展早期,缺少国标、行标,如果建立统一标准,大家使用同一套技术语言开展工作,能够解决产业链当中的诸多现实问题。”
杨艺进一步补充称,机器视觉行业的国际联盟建立了标准开发委员会,每半年工程师聚在一起开发,持续版本迭代,把标准当产品开发。她建议,灵巧手行业标准也应避免成为静态指标,而需要随行业发展保持动态更迭。
圆桌嘉宾也对三年后的具身智能行业展开畅想。北京航空航天大学教授郭卫东笑谈家庭场景期待:“我家里夫人做饭我洗碗,三年之后,机器人可以不用做饭,但要会洗碗。”北京邮电大学智能工程与自动化学院院长陈钢、熊友军也都表达了对家用机器人落地的期待。
熊友军坦言,从业多年,他的梦想是机器人真正走入家庭,成为懂人的生活伙伴乃至家人,实现人机共融的社会图景。但这一终极理想需要分步实现:目前机器人已经在教育、特种场景实现应用,接下来将拓展至工业、泛工业场景,最后才会走进普通家庭,“这是一条漫长的路”。
在未来三年内,熊友军判断,机器人将在3D场景,即危险(Dangerous)、环境脏乱(Dirty)、作业枯燥(Dull)的场景释放巨大价值。“机器人绝对不是跟人类抢夺工作岗位,而是服务于人,承接那些人不愿意干、对人存在风险伤害的工作。”
杨艺则对“机器人取代人”有一些不同看法:“我们这么多年实地考察发现,没有一个工厂工作是人类真正喜欢干的事,因此对于机器人进入工业场景取代人力,我并没有太大心理负担。”她更希望,在机器人真正大规模进入工厂后,人类生产力得以解放,“人能去干真正喜欢干的事”。
马扬也判断,三年左右,具身智能在工业里可能形成一定规模,并在一些商业领域开始渗透。而对于他山科技这家做“铲子”的公司而言,未来将在机器人灵巧手的关键部件上努力,让手可以跨越不同形态的本体,实现技能迁移,让做出来的每一个手、每一个执行器都是具备技能的手,并让手基于自主方向去学习。
封面图片来源:每经记者 郑欣蔚 摄

1本文为《每日经济新闻》原创作品。
2 未经《每日经济新闻》授权,不得以任何方式加以使用,包括但不限于转载、摘编、复制或建立镜像等,违者必究。








 每日经济新闻客户端